


Chưa có sản phẩm trong giỏ hàng.
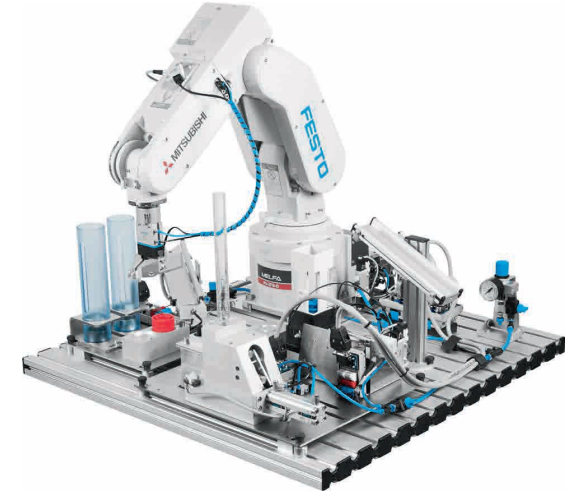
MÔ HÌNH THỰC HÀNH ROBOT CÔNG NGHIỆP
Mã hàng (SKU): Danh mục: Thiết Bị Dạy Nghề
Giá bán: Liên hệ
Bảo hành 12 tháng
MÔ HÌNH THỰC HÀNH ROBOT CÔNG NGHIỆP
1. Thông số kỹ thuật

| Trạm MPS Robot lắp ráp |
| – Mô tả chức năng: |
| + Robot điều khiển tự do 6 trục |
| + Robot gắp thân xilanh được nạp vào máng trượt và đặt nó vào giá đỡ lắp ráp. |
| + Cảm biến trong tay kẹp cho phép robot phân biệt phôi theo mầu sắc (màu đen/không phải màu đen). |
| + Cảm biến được lắp trong giá đỡ lắp ráp giám sát định hướng của phôi. |
| + Từ giá đỡ lắp ráp, robot sẽ phân loại các phôi vào các ổ chứa phôi khác nhau hoặc chuyển phôi đến trạm tiếp theo. |
| + Khi tổ hợp với trạm lắp ráp, trạm robot sẽ thực hiện chức năng lắp ráp hoàn chỉnh sản phẩm. |
| – Nguồn cấp 230V AC |
| – Áp suất hoạt động: 6 bar |
| – Độ rộng phôi mẫu tối đa: 40 mm |
| – 15 đầu vào số |
| – 16 đầu ra số |
| – Nội dung đào tạo: |
| + Tích hợp cánh tay robot công nghiệp trong quá trình lắp ráp sản phẩm |
| + Đào tạo về robot trong môi trường lắp ráp phức hợp |
| + Vận hành hệ thống phức hợp |
| + Bảo trì, bảo dưỡng và xử lý sự cố của hệ thống phức hợp |
| + Lập trình robot công nghiệp kết hợp với các cảm biến và cơ cấu chấp hành bổ sung thêm |
| + Lập trình đa nhiệm các ứng dụng |
| – Hệ thống bao gồm các bộ phận chính sau: |
| 1. Robot công nghiệp RV-2FB |
| – Trạm robot mới của Mitsubishi Electric với tay robot RV-2FB bao gồm 6 trục. |
| – Robot công nghiệp này kết hợp một thiết kế kỹ thuật vững chắc và xây dựng với phạm vi làm việc lớn và tốc độ di chuyển cao. |
| – Trong thiết kế cơ bản, trạm được trang bị một bộ điều khiển robot, Teachbox, nhà an toàn, bộ phận dịch vụ và bộ kẹp đa chức năng khí nén. |
| – Các mô-đun MPS bổ sung có sẵn cho các ứng dụng robot riêng lẻ của bạn. |
| – Nội dung: |
| + Tích hợp một robot công nghiệp trong quá trình lắp ráp. |
| + Giảng dạy robot trong môi trường lắp ráp phức tạp. |
| + Vận hành các hệ thống phức tạp. |
| + Bảo trì, phục vụ và xử lý sự cố của các hệ thống phức tạp. |
| + Lập trình các robot công nghiệp kết hợp với việc tích hợp các cảm biến và bộ truyền động bổ sung. |
| + Lập trình các ứng dụng đa nhiệm. |
| – Thông số kỹ thuật: |
| + Phương pháp phát hiện vị trí: Bộ mã hóa tuyệt đối |
| + Tải trọng lớn nhất (Đánh giá) kg: 2 |
| + Chiều dài cánh tay (mm): 230 + 270 |
| + Phạm vi tiếp cận tối đa (mm): 504 |
| – Phạm vi hoạt động (deg): |
| + J1: 480 (± 240) |
| + J2: 240 (± 120) |
| + J3: 160 (-0 đến +160) |
| + J4: 400 (± 200) |
| + J5: 240 (± 120) |
| + J6: 720 (± 360) |
| – Tốc độ tối đa (deg / giây): |
| + J1: 300 |
| + J2: 150 |
| + J3: 300 |
| + J4: 450 |
| + J5: 450 |
| + J6: 720 |
| – Tốc độ phức tạp tối đa (mm / giây) (* 3): 4950 |
| – Chu kỳ Thời gian (giây) (* 4): 0,6 |
| – Độ lặp lại vị trí (mm): ± 0,02 |
| – Nhiệt độ môi trường xung quanh (° C): 0 đến 40 |
| – Trọng lượng (kg): 19 |
| – Mô-men (Nm): |
| + J4: 4.17 |
| + J5: 4.17 |
| + J6: 2,45 |
| – Lực quán tính (kgm²): |
| + J4: 0,18 |
| + J5: 0,18 |
| + J6: 0,04 |
| 2. Bộ điều khiển Robot với tay cầm R32TB |
| – Độ chính xác cao |
| – Robot CPU: 32 cổng vào/cổng ra tín hiệu số |
| – Bộ giao tiếp với tay kẹp khí nén |
| – Điện áp nguồn: 230V, max 2kVA |
| – Phương pháp điều khiển: điều khiển PTP và CP |
| – Số trục điều khiển: tối đa 6 trục |
| – Ngôn ngữ lập trình Robot: MELFA-BASIC IV/V |
| – Hoàn chỉnh với bộ điều khiển, cáp lập trình, |
| – Một bộ tay cầm R32TB |
| 3. Xe đẩy di chuyển 700 x 700 mm |
| – Xe đẩy làm cho một trạm MPS một đơn vị nhỏ gọn và di động. |
| – Trạm dễ dàng gắn trên xe đẩy. |
| – Bạn có thể lắp EduTrainer Universal, và có kết nối nút dừng khẩn cấp. |
| – Phía trước được trang bị giá đỡ cho bảng tấm bảng điều khiển. |
| – Xe đẩy được cung cấp đầy đủ với bánh xe kép. |
| – Chiều cao (bao gồm bánh xe, đến mép dưới của tấm hình): 750 mm |
| – Chiều rộng: 700 mm |
| – Độ sâu: 700 mm |
| 4. Tấm nhôm định hình 700 x 700 mm |
| – Chiều cao: 32 mm |
| – Khoảng cách lưới (từ khe tới khe): 50 mm |
| – Chiều rộng: 700 mm |
| – Chiều dài: 700 mm |
| 5. Khung bảo vệ (tùy vào vị trí vận hành có thể lắp thêm khung bảo vệ) |
| – Khung an toàn thích hợp cho các trạm MPS với kích thước 700 mm x 700 mm. |
| – Có lỗ gắn kín để kết nối thêm trạm MPS. |
| – Cửa an toàn được trang bị công tắc an toàn. |
| 6. Bảng điều khiển 700 mm |
| – Bảng điều khiển MPS cho SysLink |
| – Bảng điều khiển MPS cho phép hoạt động đơn giản hơn của trạm MPS. |
| – SysLink hoặc AS-interface để đảm bảo tính linh hoạt của việc sử dụng. |
| – Được lắp ráp hoàn chỉnh với bảng điều khiển, bảng truyền thông, bảng phụ tùng và khung gắn với đầu nối SysLink. |
| – Bảng điều khiển MPS cho AS-interface |
| – Được lắp ráp hoàn chỉnh với giao diện điều khiển AS-interface, bảng truyền thông, phụ tùng và khung gắn với đầu nối AS-interface. |
| 7. Bộ nguồn cấp 24 VDC |
| – Điện áp vào: 85 – 265 V AC (47 – 63 Hz) |
| – Điện áp ra: 24 V DC, chống ngắn mạch |
| – Dòng ra: max 4,5 A |
| – Kích thước: 75 x 155 x 235 mm |
| 8. Mô đun xử lý cho tay gắp robot |
| – Mô-đun xử lý robot ở ngoài trạm MPS bằng cách thêm ứng dụng xử lý phôi. |
| – Mô-đun này cung cấp phôi cho trạm thông qua một máng trượt, robot sẽ vận chuyển đến bộ phận lắp ráp. |
| – Cảm biến trong bộ kẹp giúp robot phân biệt các phôi bằng màu sắc (đen / không màu đen). |
| – Cảm biến trong bộ giữ dây chuyền cũng theo dõi hướng của phôi. |
| – Robot sắp xếp các phôi vào các ụ chứa khác nhau hoặc đưa chúng lên trạm sau. |
| – Sự kết hợp với mô-đun lắp ráp robot cũng cho phép lắp ráp các phôi. |
| – Nguồn điện: 24 V DC |
| – Chiều rộng phôi tối đa: 40 mm |
| – 2 đầu vào số |
| – Tổng chiều cao / chiều rộng / chiều dài: 245/220/245 mm |
| – Trọng lượng: 5 kg |
| 9. Mô đun xử lý quá trình lắp ráp của robot |
| – Mô đun lắp ráp robot được sử dụng để gắn các bộ phận lắp ráp trong trạm Robot robot MPS. |
| – Mô đun cung cấp các linh kiện riêng cho quá trình lắp ráp xi lanh bằng khí nén: xi lanh tác động kép đẩy nắp đậy ra khỏi ụ chứa. |
| – Các piston được lưu trữ trên palet. |
| – Một xi lanh tác động đôi đẩy các lò xo ra khỏi một ụ chứa mỏng. |
| – Tất cả các thành phần của mô đun lắp ráp robot được gắn vào một tấm gắn kết có thể được gắn kết với độ chính xác của trạm. |
| – Áp suất hoạt động tối đa: 600 kPa (6 bar) |
| – Nguồn điện: 24 V DC |
| – Tổng chiều cao / chiều rộng / chiều dài: 370/325/370 mm |
| – 6 đầu vào số/ 2 đầu ra số |
| – Trọng lượng: 8 kg |
| 10. Hộp giao tiếp với robot |
| – Tối đa 16 bộ điều khiển robot I / O có thể được phân phối tới 4 khay SysLink với hộp giao diện Robot. |
| – Hộp giao diện Robot được kết nối với thẻ I / O của bộ điều khiển robot thông qua đầu nối 50 chân. |
| – Trên bảng điều khiển phía trước có đèn LED để hiển thị trạng thái của I / O của robot. |
| – Trên bảng điều khiển phía sau là 4 khe cắm SysLink để kết nối với thiết bị ngoại vi. |
| 11. Tay kẹp, khí nén |
| – Các mô-đun khí nén có thể được lắp trên robot. Hệ thống kẹp bao gồm một kẹp Festo song song với các hàm đặc biệt bao gồm một bộ cảm biến quang và cho phép nhiều vị trí giữ. |
| – Tay kẹp bằng khí nén song song để gắn trên cánh tay robot. Hoàn thiện với hàm kẹp, cảm biến với cáp quang và các phụ kiện. |
| 12. Bộ lọc điều áp |
| – Van điều khiển bộ lọc với van áp suất và van điều áp. |
| – Thiết kế: bộ lọc thiêu kết với bộ tách nước và bộ điều chỉnh piston |
| – Lưu lượng tiêu chuẩn: 120 lít / phút |
| – Khoảng điều chỉnh áp suất: 50-700 kPa (0,5-7 bar) |
| – Lớp lọc: 5 μm |
| – Lắp ghép: G 1/8, QS-6, cho ống nhựa PUN 6 x 1 |
| 13. Bộ phôi “lắp ráp xilanh mô phỏng” |
| – Bộ phôi thí nghiệm “lắp ráp xilanh khí nén” (vỏ xilanh, piston, lò xo, nắp xilanh). |
| – Bộ này cho phép lắp ráp hoàn chỉnh 7 xilanh màu đen và 7 màu đỏ và 7 xilanh mầu nhôm. |
| 14. Phần mềm CIROS Studio – 1 user & phần mềm mô phỏng Education – 6 users |
| – CIROS Studio là phần mềm chuyên nghiệp để tạo mô hình mô phỏng và điều khiển robot công nghiệp. |
| – Phần mềm sử dụng công nghiệp, có nền tảng phát triển mạnh mẽ kết hợp ba công cụ mô phỏng, mô hình và lập trình dưới một giao diện phổ thông |
| – Lập trình điều khiển Robot hỗ trợ các ngôn ngữ lập trình khác nhau: |
| + IRL (DIN 66312) |
| + Các câu lệnh di chuyển cánh tay robot MELFA BASIC III, IV và V cho Robot Mitsubishi |
| + KRL cho Các Robot KUKA |
| + RAPID cho Robot ABB |
| + V+ cho Các Robot Adept và Stäubli |
| + Trợ giúp lập trình với cú pháp kiểm tra và soạn thảo chương trình với cú pháp nổi bật |
| + RCI Explorer cho robot Mitsubishi: Giao diện mạnh mẽ cho hệ thống điều khiển robot Mitsubishi qua Ethernet TCP / IP, USB hoặc giao tiếp nối tiếp. |
| + Với trình soạn thảo lập trình thuận tiện, nạp chương trình cho robot và tải chương trình từ robot lên máy tính, giám sát dữ liệu trực tuyến của hệ thống robot, theo dõi chương trình trong chế độ từng bước và chế độ tự động, sao lưu các project điều khiển |
| – Mô hình 3D dựa trên bộ lọc nhập vào tiêu chuẩn từ các hệ thống bản vẽ CAD bên ngoài |
| – Mô phỏng 3D thời gian thực bao gồm mô phỏng các hiệu ứng vật lý, mô phỏng vận chuyển, mô phỏng các kết nối ống và chuỗi năng lượng, mô phỏng lỗi, mô phỏng cảm biến. |
| – Tất cả các đối tượng 3D được điều khiển bằng hệ thống điều khiển tích hợp ảo thông qua các giao diện cơ khí hoặc điện |
| – Phần mềm CIROS Education cung cấp tất cả chức năng của CIROS Studio, trừ khả năng tạo các mã mới hoặc kết nối hệ thống điều khiển robốt. |
| – Ứng dụng chính của CIROS education là: |
| + Lập trình Robot |
| + Lập trình PLC |
| + Xử lý sự cố |
| + Lập kế hoạch sản xuất và điều khiển sản xuất |
| 15. Tài liệu hướng dẫn cho Robot Mitsubishi RV-2FB, tiếng anh |
| 16. Máy nén khí |
| – Máy nén khí sử dụng trong lớp học |
| + Máy nén có dầu bôi trơn, hoạt động êm (45 dB (A)). Rất phù hợp để sử dụng trong các lớp học. Với bộ giảm áp và tách nước |
| + Áp suất: 800 kPa (8 bar) Pmax |
| + Công suất hút: 50 l / phút |
| + Thể tích bể: 24 l |
| + Cửa thoát khí nén: ¼ hoặc KD4 |
| + Độ ồn: 45 dB (A) / 1 m |
| + Chu kỳ : tối đa. 50% |
| + Bộ điều áp với đồng hồ đo |
| + Phiên bản: 230 V / 50 Hz Với ổ cắm điện IEC và cáp nguồn IEC tới CEE 7 / VII phù hợp với: DE, FR, NO, SE, FI, PT, ES, AT, NL, BE, GR, TR, IT, DK, IR, ID. |
| – Phụ kiện khí nén: |
| Bao gồm: |
| + Ổ cắm khớp nối (KD3-CK-4 và KD4-1 / 4-A) |
| + Phích cắm khớp nối (KS4-CK-4) |
| + Ống hơi (6 x 1 bạc 2,5 m) |
2. Hình ảnh chi tiết sản phẩm
Chưa có bình luận nào
Sản phẩm tương tự


Đặt mua MÔ HÌNH THỰC HÀNH ROBOT CÔNG NGHIỆP
MÔ HÌNH THỰC HÀNH ROBOT CÔNG NGHIỆP
Bạn vui lòng nhập đúng số điện thoại để chúng tôi sẽ gọi xác nhận đơn hàng trước khi giao hàng. Xin cảm ơn!
Đánh giá MÔ HÌNH THỰC HÀNH ROBOT CÔNG NGHIỆP
Chưa có đánh giá nào.