


Chưa có sản phẩm trong giỏ hàng.
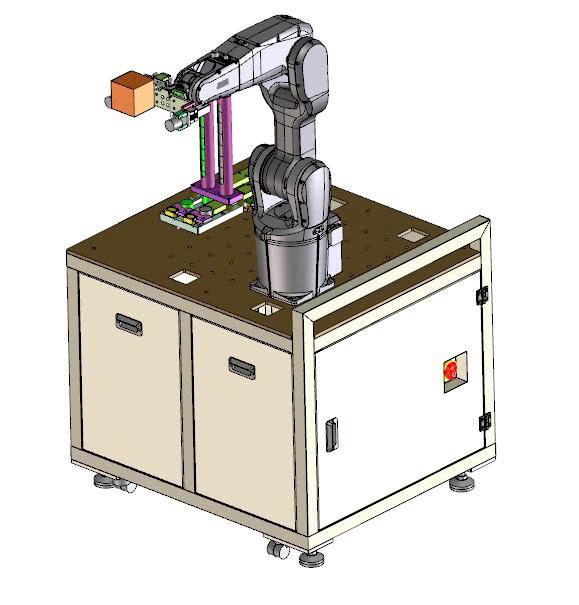
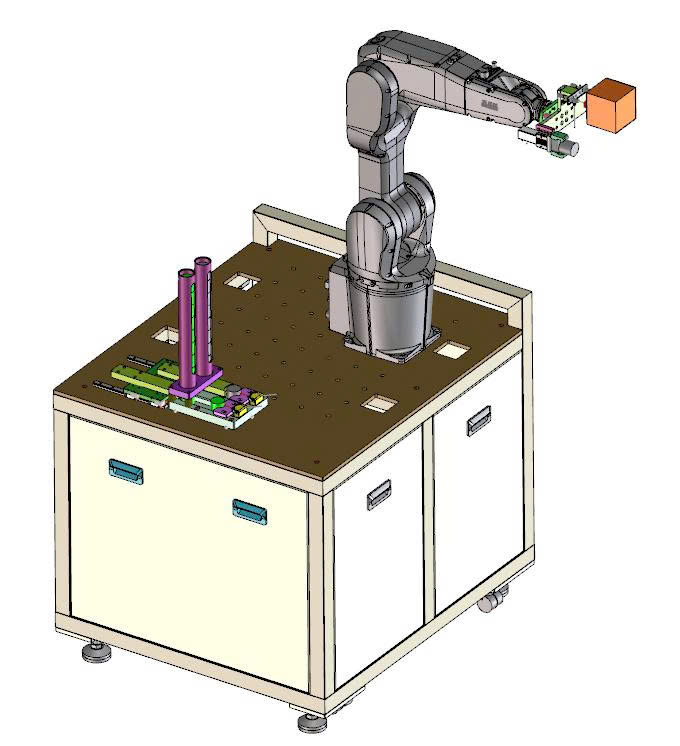
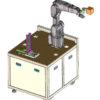
MÔ HÌNH THỰC HÀNH CÁNH TAY ROBOT CÔNG NGHIỆP
Mã hàng (SKU): Danh mục: Thiết Bị Công Nghiệp, Thiết Bị Dạy Nghề
Giá bán: Liên hệ
Bảo hành 12 tháng
Thông tin khuyến mại
- Miễn phí lắp đặt và giao hàng khu vực nội thành Hà Nội
Mô hình thực hành cánh tay robot công nghiệp là thiết bị đào tạo mô phỏng hệ thống robot được sử dụng trong các dây chuyền sản xuất tự động. Mô hình giúp người học tìm hiểu cấu tạo, nguyên lý hoạt động và phương pháp lập trình điều khiển robot, đồng thời thực hành các ứng dụng phổ biến như gắp – đặt, phân loại, di chuyển và thao tác sản phẩm.
Với thiết kế trực quan, mô hình tạo điều kiện cho người học tiếp cận công nghệ robot công nghiệp một cách thực tế, từ việc thiết lập tọa độ, điều khiển các khớp robot đến xây dựng chương trình chuyển động và phối hợp robot với cảm biến, PLC hoặc các thiết bị tự động hóa khác.
ƯU ĐIỂM NỔI BẬT
- Mô phỏng trực quan cánh tay robot công nghiệp trong dây chuyền sản xuất.
- Giúp người học làm quen với cấu tạo và nguyên lý hoạt động của robot nhiều bậc tự do.
- Thực hành điều khiển chuyển động và thiết lập vị trí làm việc của robot.
- Hỗ trợ xây dựng các chương trình gắp – đặt và phân loại sản phẩm.
- Có thể kết hợp với PLC, HMI, cảm biến và băng tải để mô phỏng dây chuyền tự động.
- Phù hợp cho đào tạo robot công nghiệp từ cơ bản đến nâng cao.
- Thiết kế trực quan, thuận tiện cho giảng dạy, thực hành và nghiên cứu.
CẤU TẠO MÔ HÌNH
Tùy theo cấu hình, mô hình có thể bao gồm:
- Cánh tay robot công nghiệp với nhiều bậc tự do.
- Bộ điều khiển robot.
- Động cơ và cơ cấu truyền động cho các khớp.
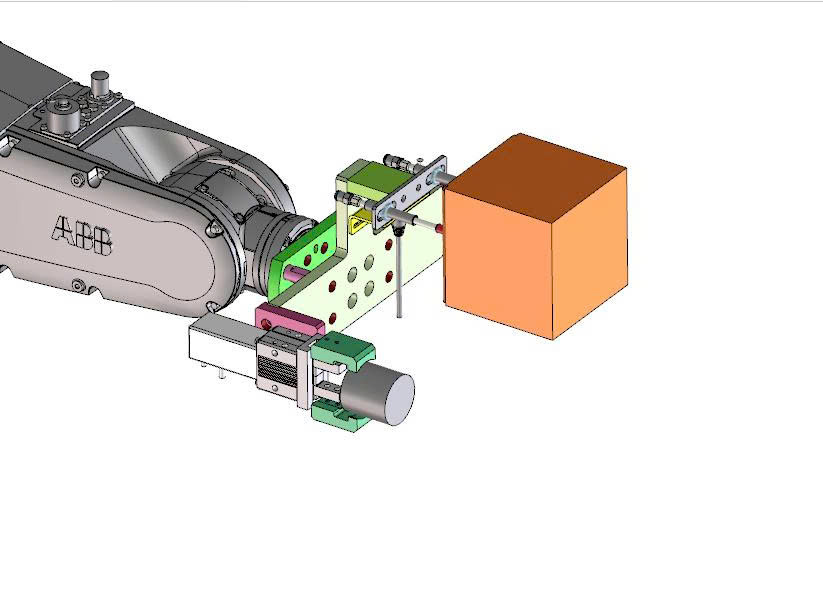
- Tay gắp hoặc cơ cấu chấp hành cuối.
- Bảng điều khiển hoặc bộ lập trình robot.
- Cảm biến phát hiện sản phẩm.
- Băng tải cấp và vận chuyển sản phẩm.
- PLC và HMI tùy phiên bản.
- Nút nhấn Start/Stop và nút dừng khẩn cấp.
- Hệ thống nguồn và các thiết bị bảo vệ.
NỘI DUNG THỰC HÀNH
Mô hình có thể sử dụng để thực hành:
- Tìm hiểu cấu tạo và nguyên lý hoạt động của robot công nghiệp.
- Nhận biết các trục và bậc tự do của robot.
- Thiết lập hệ tọa độ và các vị trí làm việc.
- Điều khiển robot di chuyển đến các vị trí xác định.
- Lập trình thao tác gắp và đặt sản phẩm.
- Phân loại sản phẩm theo vị trí, màu sắc hoặc đặc tính tùy cấu hình.
- Lập trình chu trình chuyển động tự động.
- Kết hợp robot với băng tải và cảm biến.
- Giao tiếp và phối hợp hoạt động giữa Robot – PLC – HMI.
- Thiết lập chế độ vận hành Manual/Auto.
- Xử lý tín hiệu cảm biến và các điều kiện liên động.
- Thực hành kiểm tra, giám sát và xử lý các trạng thái bất thường.
NGUYÊN LÝ HOẠT ĐỘNG MÔ PHỎNG
Trong một chu trình tự động, cảm biến phát hiện sản phẩm và gửi tín hiệu đến bộ điều khiển. Robot tiếp nhận thông tin, di chuyển đến vị trí lấy sản phẩm, kích hoạt cơ cấu gắp và đưa sản phẩm đến vị trí đã được lập trình.
Sau khi hoàn thành thao tác, robot trở về vị trí chờ và tiếp tục thực hiện chu trình tiếp theo.
Phát hiện sản phẩm → Robot di chuyển → Gắp sản phẩm → Di chuyển đến vị trí → Đặt sản phẩm → Trở về vị trí chờ
Quy trình có thể được mở rộng để mô phỏng các công đoạn phân loại, đóng gói, cấp phôi, lắp ráp hoặc vận chuyển sản phẩm trong dây chuyền sản xuất.
ỨNG DỤNG TRONG ĐÀO TẠO
Mô hình phù hợp sử dụng tại:
- Phòng thực hành Robot công nghiệp và tự động hóa.
- Phòng thí nghiệm Cơ điện tử.
- Đào tạo ngành Tự động hóa, Điện – Điện tử, Cơ điện tử và Robot.
- Thực hành lập trình và điều khiển robot.
- Thực hành tích hợp Robot với PLC, HMI và cảm biến.
- Mô phỏng dây chuyền sản xuất tự động.
- Bài tập lớn, đồ án môn học và đồ án tốt nghiệp.
- Nghiên cứu và phát triển các ứng dụng robot trong sản xuất.
ĐỐI TƯỢNG SỬ DỤNG
Sản phẩm phù hợp cho sinh viên, học viên, giảng viên, kỹ thuật viên và kỹ sư trong lĩnh vực tự động hóa, cơ điện tử và robot công nghiệp.
Mô hình thực hành cánh tay robot công nghiệp – giải pháp đào tạo trực quan giúp người học làm chủ kỹ năng lập trình robot, điều khiển chuyển động và tích hợp robot vào dây chuyền sản xuất tự động.
Thông số kỹ thuật:
Bao gồm:
Trạm cánh tay robot công nghiệp:
Kích thước 1040x937x1530 mm
Điện áp 1 pha 220V – 50Hz
Nguồn khí 0,4 – 0.6MPa
Sức chứa Feeder 100 -150 Pcs
Tốc độ cấp 1s / SP
Cycle time 8s/ sp
Nguyên lý 1 gia công sản phầm:
1. Feeder cấp sản phẩm tới vị trí xylanh tách sản phẩm
2. Xylanh tách sản phẩm đưa sản phẩm tới vị trí gắp
3. Robot tới vị trí gắp và gắp sản phẩm tới cụp kẹp
4. Tại cụm kẹp, robot dùng tool trống gắp sản phẩm
5. Robot đảo tool sản phẩm và cấp phôi vào cụm kẹp
6. Robot lấy sản phẩm đã gia công xong thả vào khay output
Nguyên lý thứ 2 bốc xếp hàng hóa:
1. Robot thực hiện bốc xếp sản phẩm vào balet để robot AGV kéo hàng di chuyển về kho
* Chức năng:
Mô đun cánh tay robot với ứng dụng lưu kho, bốc xếp hàng hóa.
Đơn vị lưu trữ và lấy hàng bao gồm một hệ thống động học tọa độ Decac với 2 bộ truyền động định vị điện, một bộ truyền động tuyến tính khí nén và một bộ kẹp.
Kho chứa cao tầng cho phôi được thiết kế như một hệ thống con thông minh với bộ điều khiển riêng.
Việc định vị được thực hiện bằng phương pháp định vị nhanh/chậm và bộ mã hóa quay. Nhờ cơ chế khóa bổ sung, va chạm giữa bộ kẹp và các kệ được ngăn chặn.
* Nội dung học tập:
– Thiết kế cơ điện của mô-đun kho chứa
– Mạch điện khí nén
– Công nghệ truyền động khí nén và truyền động điện
– Công nghệ kho chứa thông minh với cánh tay robot 3 trục
– Công nghệ cảm biến
– Lập trình PLC
– Kho và phân phối các bộ phận
– Sản xuất biến
– Giao tiếp với sự kiểm soát vượt trội và MES
* Thông số kỹ thuật:
– Trục Z: 1x truyền động đai răng với dẫn hướng bi tuần hoàn và 1x trục đai răng với dẫn hướng bi tuần hoàn, được đồng bộ hóa bằng trục ghép nối
– Hành trình trục Z: 350 mm
– Trục X: Truyền động đai với dẫn hướng bi tuần hoàn
– Hành trình trục X: 350 mm
– Hệ số cấp liệu X/Z: 58 mm/vòng
– Trục Y: Truyền động tuyến tính khí nén với dẫn hướng bi và lồng
– Hành trình trục Y: 80 mm
– Bộ kẹp: Kẹp song song khí nén
– Hành trình kẹp: 5 mm mỗi ngàm
– Độ chính xác định vị: +/- 1.7 mm
– Bộ mã hóa X/Z: I/O Link, độ phân giải có thể cấu hình
+ 1 – 10000 Inc./vòng
+ Cài đặt gốc: 100 Inc./vòng
+ Kênh A/B
– Giao diện: Profinet, I/O
– Trọng lượng tối đa có thể xử lý: 0.3 đến 3kg
* Nội dung học tập cho công việc dự án:
– Lắp đặt và cấu trúc của các nhà máy sản xuất
– Nắm bắt thông tin bằng cảm biến thông minh
– Lập trình PLC
– Điều khiển thông qua bộ điều khiển nhúng
– Truyền thông dựa trên các tiêu chuẩn mở
– Truyền thông công nghiệp và bảo mật CNTT
– Công nghệ Fieldbus
– Hệ thống nhận dạng
– Plug & Produce: Tùy chỉnh nhanh
– Hệ thống vật lý điện tử
– Quản lý sản xuất với MES: Tạo, quản lý, kiểm soát và trực quan hóa đơn đặt hàng của khách hàng
Bảng điều khiển cảm ứng
* Mô tả
– Bảng điều khiển cảm ứng được sử dụng, kết hợp với vỏ HMI, để kiểm soát và giám sát người vận hành. Do đó, bảng điều khiển bao gồm các bộ truyền động và đèn cổ điển còn có bảng điều khiển cảm ứng với chức năng cao cấp. Bảng điều khiển cảm ứng được tích hợp hoàn chỉnh, có dây và được thử nghiệm.
* Tính năng, đặc điểm:
– Màn hình rộng – Hiển thị với 16 Mio. màu sắc và đèn nền LED
– Chức năng cao cấp: Lưu trữ, VB-script và nhiều người xem khác nhau để hiển thị tài liệu của nhà máy (tức là dưới dạng PDF) hoặc dưới dạng trình duyệt web
– Sao lưu dữ liệu
– Các giao diện khác nhau để giao tiếp quá trình
– Chuyển đổi tích hợp PROFINET
– Lập trình từ WinCC Comfort V11 (Cổng thông tin TIA)
Các thành phần chính của vỏ HMI:
– Vỏ kim loại
– Bảng mạch
– Cơ cấu chấp hành điện
– Đèn báo
– Dừng khẩn cấp
– Tấm gắn VESA
– Tay xách
– Kết nối Profinet
– Kết nối thiết bị an toàn
– Kết nối cho bảng điều khiển (cấu hình cơ bản)
– Kết nối cho bảng điều khiển (cấu hình mở rộng)
– Bộ cáp
Bộ cấp nguồn
* Thông số kỹ thuật:
– Điện áp đầu vào: 85 – 265 V AC (47 – 63 Hz)
– Điện áp đầu ra: 24 V DC, ngắn mạch
– Dòng điện đầu ra: tối đa. 4,5 A
– Kích thước: 75 x 155 x 235 mm
Bộ khay phôi thực hành
* Mô tả
– Khay phôi được sử dụng để vận chuyển phôi hoặc pallet có phôi trên hệ thống chuyển pallet.
* Thông số kỹ thuật
– Thiết kế: nhựa hoặc kim loại hoặc thùng carton
– Kích thước: linh hoạt phù hợp với các dây chuyền sản xuất khác nhau
– Trọng lượng phôi thực hành: từ 0.3 đến 3 kg
Gói dịch vụ đi kèm:
– Lắp đặt và chạy thử thiết bị
– Tổ chức đào tạo cho giảng viên, cán bộ quản lý phòng thực hành về thiết bị
– Cung cấp tài liệu hướng dẫn lắp đặt và sử dụng thiết bị
– Cung cấp bộ tài liệu đào tạo các bài thực hành từ thiết bị
– Nội dung đào tạo được hướng dẫn từ chuyên gia chính hãng sản xuất
Chưa có bình luận nào
Sản phẩm tương tự




Đặt mua MÔ HÌNH THỰC HÀNH CÁNH TAY ROBOT CÔNG NGHIỆP
MÔ HÌNH THỰC HÀNH CÁNH TAY ROBOT CÔNG NGHIỆP
Bạn vui lòng nhập đúng số điện thoại để chúng tôi sẽ gọi xác nhận đơn hàng trước khi giao hàng. Xin cảm ơn!
Đánh giá MÔ HÌNH THỰC HÀNH CÁNH TAY ROBOT CÔNG NGHIỆP
Chưa có đánh giá nào.